

Projektöversikt
Dongguan Chuanglida Intelligent Equipments Co., Ltd levererade en 3D-vision-depalletiseringsautomationslösning för en tillverkande kund som står inför hög-blandad, oregelbunden palleterad material.
Lösningen utformades för att ersätta manuell depalletering, förbättra effektiviteten och säkerställa stabil nedströmsmatning för automatiserade produktionslinjer.
Klient bakgrund
Kunden är en komponenttillverkare som levererar delar till flera nedströmsindustrier.
Deras produktionslinje krävde kontinuerlig materialmatning, men inkommande produkter staplades i blandade och oregelbundna pallmönster, vilket gjorde traditionell automatisering svår.
Manuell depalletering användes under lång tid, vilket resulterade i-arbetsintensiva operationer och instabil produktionsrytm.
Smärtpunkter för industrin
Oregelbunden pallstapling: Produkter varierade i storlek, orientering och staplingsmönster.
Hög arbetsintensitet: Manuell depalletering krävde kontinuerlig arbetskraft och orsakade trötthet för operatören.
Låg effektivitet: Manuell hantering begränsad linjehastighet och orsakade frekventa avbrott.
Säkerhetsrisker: Tunga lyft och upprepade operationer ökade farhågorna för säkerheten på arbetsplatsen.
Dålig skalbarhet: Manuella processer kunde inte stödja framtida produktionsexpansion.
Lösningsbeskrivning
Chuanglida tillhandahöll ett 3D-vision-baserat robotiskt depalletiseringssystem, som integrerade perception, rörelsekontroll och materialhantering i en enda automatiserad lösning.
Kärnkomponenter
3D Vision System
Real-tidspunktmolnskanning av pallprodukter
Exakt igenkänning av objektets position, orientering och höjd
Anpassad till slumpmässiga och blandade palllayouter
Industriell robotarm
Flera-axlig robot med hög repeterbarhet
Flexibla greppbanor genererade dynamiskt av visiondata
Slut-av-Arm Tooling (EOAT)
Skräddarsydd gripare baserad på produktens geometri och vikt
Stabilt grepp för att förhindra produktskador
Styr- och kommunikationssystem
Sömlös integration med transportörer och nedströmsutrustning
Realtid-feedback och felhantering
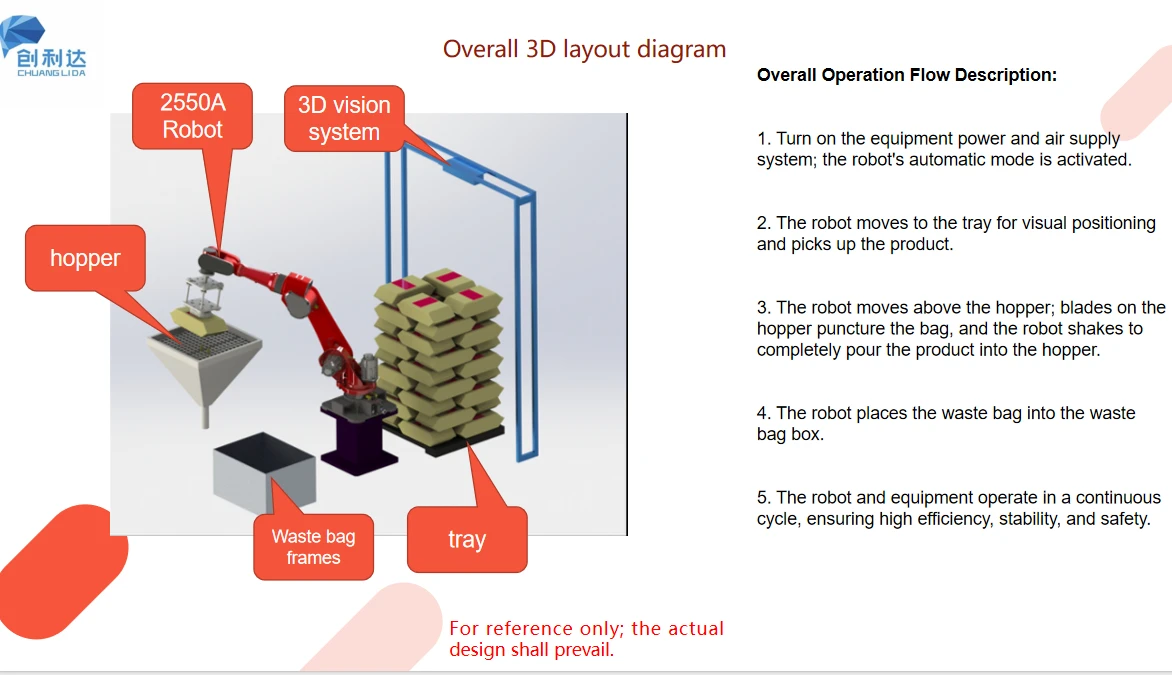
Systemarbetsflöde
Pall går in i depalleteringsstationen
3D vision system skannar pallen och genererar en 3D modell
Programvaran beräknar optimala grepppunkter automatiskt
Robot plockar produkter lager för lager, oavsett staplingsmönster
Produkterna placeras på transportörer för bearbetning i efterföljande led
Detta arbetsflöde möjliggör kontinuerlig drift utan manuella ingrepp.
Implementeringsprocess
Utvärdering på-platsen: Analysera pallförhållanden, produktdimensioner och krav på cykeltid
Systemdesign: Anpassa visionalgoritmer, robotbanor och gripardesign
Montering och integration: Integrera robot, visionsystem och materialhanteringsutrustning
Testning och optimering: Validera igenkänningsnoggrannhet och depalleterande stabilitet
Driftsättning och utbildning: Ge-idrifttagning och operatörsutbildning på plats
Resultat & prestanda
Arbetskraftsminskning: Manuell depalletering elimineras, vilket minskar efterfrågan på arbetskraft med över 60 %
Effektivitetsförbättring: Stabil och kontinuerlig matning förbättrade den totala linjens effektivitet
Igenkänningsnoggrannhet: 3D-visionssystem bibehöll hög detektionsnoggrannhet under varierande pallförhållanden
Driftsstabilitet: Minskad stilleståndstid orsakad av mänskliga fel
Säkerhetsförbättring: Eliminerade tunga lyft och repetitiva manuella uppgifter
Viktiga fördelar
Hög flexibilitet: Hanterar slumpmässiga, blandade och oregelbundna pallmönster
Stark anpassningsförmåga: Lämplig för framtida produktändringar utan större hårdvaruändringar
Industriell tillförlitlighet: Designad för-långsiktig kontinuerlig drift
Skalbar design: Enkel integration med ytterligare robotar eller produktionslinjer
Slutsats
Det här fallet visar hur Chuanglidas 3D-vision-depalletiseringslösning effektivt löser komplexa materialhanteringsutmaningar.
Genom att kombinera avancerad visionteknologi med robotautomation, levererar systemet effektivitet, säkerhet och flexibilitet, vilket gör det möjligt för tillverkare att gå mot smartare och mer pålitliga produktionslinjer.